
Dall’X-Gerat al GPS storia dei sistemi di navigazione
Aprile 1986 , un paio di Scud B (SS-1c) lanciati dalla Libia oltrepassano Capo Ponente a Lampedusa ed esplodono in mare , l’obiettivo oggetto delle attenzioni delle FFAA del Sig. Gheddafi era una stazione Loran-c gestita dalla Guardia Costiera Americana , fu la prima volta che il grande pubblico venne a conoscenza dell’esistenza delle stazioni Loran , ora il sistema Loran era il sistema di individuazione della posizione standard dagli anni 50 alla prima metà degli anni 10 del 2000. Qui cercheremo di raccontare la storia dei sistemi di navigazione partendo dagli anni 30 fino all’avvento del GPS e derivati .
Il passaggio dai primi sistemi radio‑assistiti della Seconda guerra mondiale (come X‑Gerät e Y‑Gerät) ai sistemi satellitari come GPS rappresenta una trasformazione radicale: da segnali direzionali a corto raggio a reti globali basate su satelliti e orologi atomici. La traiettoria storica è chiara: ogni generazione aumenta precisione, autonomia, portata e resilienza.
Origini: i sistemi radio di guida (anni ’30–’40)
I sistemi a fascio tedesco: Knickebein e X-Gerät
Questi sistemi si basavano sul principio della equisale a radiofrequenza (equisignal guidance), simile concettualmente ai moderni sistemi di atterraggio strumentale ILS (Instrument Landing System).
-
Le frequenze e le antenne (Knickebein):
-
Sfruttava la banda delle onde metriche (VHF), tipicamente circa 30-33 MHz
-
Utilizzava enormi antenne trasmittenti direttive a terra (spesso basate sul sistema Lorentz). Venivano emessi due fasci radio affiancati lungo direzioni leggermente divergenti: un fascio trasmetteva ininterrottamente un segnale morse con il punto (
.), l’altro con la linea (-). -
A bordo: Il pilota sintonizzava la radio di bordo su quella frequenza. Se l’aereo era perfettamente in asse con la rotta, i due segnali si fondevano in un tono continuo (
---). Se deviava a sinistra o a destra, sentiva distintamente i punti o le linee, capendo immediatamente da che parte correggere.
-
-
L’evoluzione a impulsi (X-Gerät):
-
Operava su frequenze più alte (circa 65-80 MHz).
-
A differenza del Knickebein (che era un fascio a onda continua), l’X-Gerät utilizzava un fascio principale di guida Weser e tre fasci trasversali secondari (Rhein, Oder, Elbe )
-
Il computer di bordo (Das Rechengerät): L’aereo non si limitava a ricevere un suono, ma montava un dispositivo elettromeccanico automatico. Quando il bombardiere intersecava il primo fascio trasversale a una certa distanza dal bersaglio, partiva un contagiri meccanico speciale; all’intersezione del secondo fascio il contagiri ricalibrava la velocità reale del vento e calcolava il momento esatto in cui sganciare le bombe, azionando automaticamente i portelli del vano bombe al passaggio sul terzo fascio.
-
L’era dei sistemi iperbolici terrestri (anni ’40–’60)
Dopo la guerra, vari paesi sviluppano sistemi più avanzati:
- LORAN (USA)
- Decca Navigator (UK)
- Omega (globale, anni ’70)
La svolta iperbolica britannica: Il sistema Gee
Gli inglesi compresero che i fasci tedeschi erano troppo facili da intercettare e disturbare. Con il Gee cambiarono paradigma: passarono dalla direzione alla misura del tempo.
-
Le frequenze e la sincronizzazione:
-
Operava nella banda delle alte frequenze (HF), tipicamente tra i 20 e i 80 MHz.
-
Una stazione Master emetteva una raffica di impulsi radio ad altissima potenza. Le stazioni Slave (chiamate Slave A, Slave B, ecc.) ricevevano quell’impulso e, dopo un ritardo di tempo prefissato e rigidamente controllato (coding delay), emettevano a loro volta i propri impulsi.
-
-
Il tubo a raggi catodici (CRT) a bordo:
-
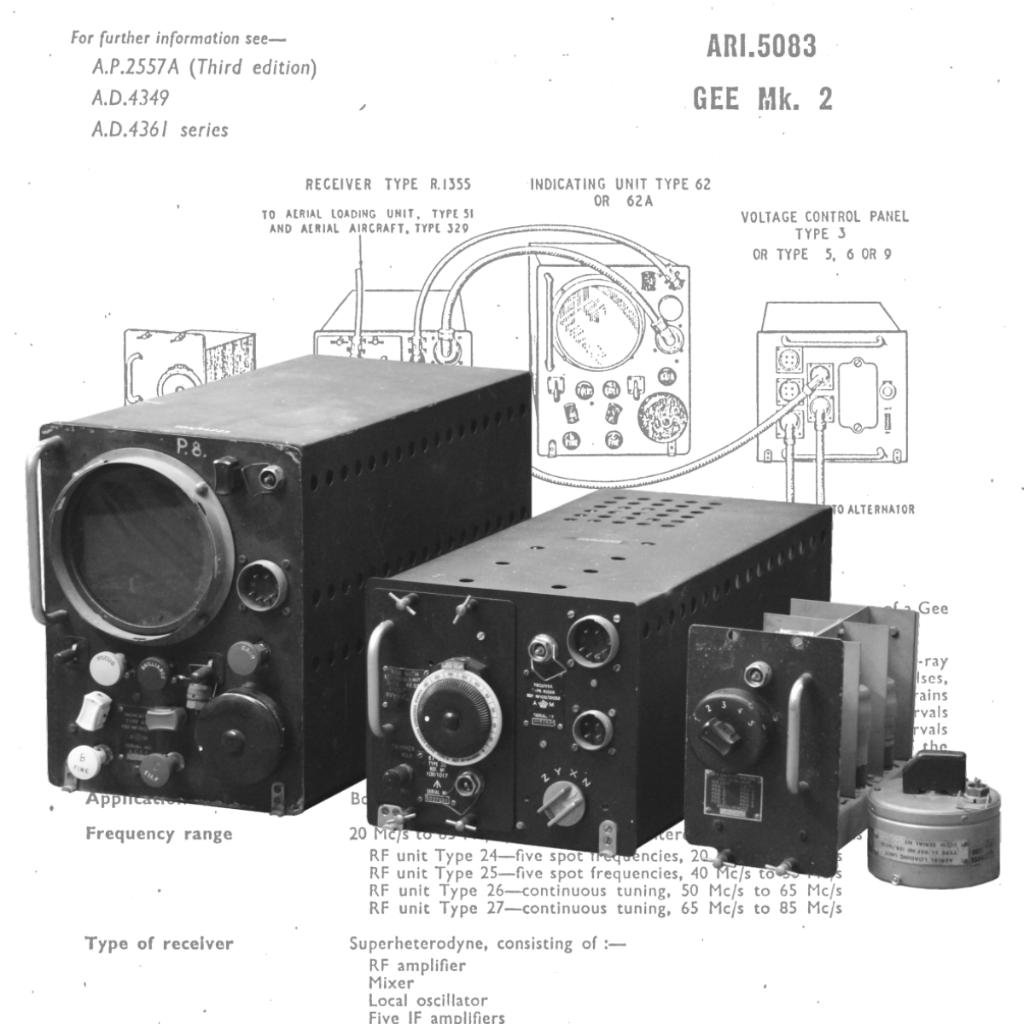
La magia tecnica avveniva sul ricevitore del navigatore britannico, che montava un piccolo oscilloscopio con uno schermo a tubo catodico.
-
Sullo schermo scorrevano le tracce dei segnali ricevuti. Il navigatore vedeva il “picco” dell’impulso Master e, subito dopo, i picchi degli impulsi Slave.
-
Attraverso una manopola, il navigatore “allineava” visualmente i picchi sullo schermo. Un contatore meccanico collegato alla manopola traduceva lo sfasamento temporale in microsecondi.
-
-
La conversione geometrica:
-
Quei microsecondi corrispondevano a una differenza fissa di distanza tra le stazioni a terra e l’aereo. Sulla carta geografica di bordo erano stampate delle linee rosse, verdi e viola (griglie iperboliche). Incrociando la lettura di due coppie di stazioni (Master-Slave A e Master-Slave B), il navigatore otteneva le coordinate esatte del punto in cui si trovava l’aereo.
-
La maturità del concetto: Il LORAN (da A a C)
Il LORAN riprende esattamente la fisica del Gee, ma la ingegnerizza per coprire distanze oceaniche immense.
-
LORAN-A:
-
Operava sulle medie frequenze (MF), attorno a 1,8 – 2,0 MHz.
-
Aveva una portata di circa 600-900 miglia nautiche di giorno, che scendeva drasticamente o diventava inaffidabile di notte a causa della riflessione delle onde radio da parte della ionosfera (propagazione per onda spaziale o skywave).
-
-
LORAN-C (Il salto definitivo):
-
Spostato sulle basse frequenze (LF), esattamente a 100 kHz.
-
Perché 100 kHz? A questa frequenza i segnali radio non viaggiano solo in linea d’aria, ma sfruttano l’onda di terra (groundwave), curvandosi e seguendo la forma sferica della Terra e la superficie degli oceani senza subire le pesanti interferenze notturne della ionosfera. Questo garantiva portate enormi (fino a 1.500-2.000 miglia) e stabilità h24.
-
La modulazione di fase (Phase Coding): Per evitare che le stazioni vicine si disturbassero a vicenda o che i ricevitori scambiassero un impulso per un altro, il LORAN-C introduceva una complessa codifica a impulsi e variazioni di fase (la polarità del segnale radio veniva invertita secondo sequenze matematiche precise). Il ricevitore di bordo, grazie a circuiti elettronici digitali avanzati, era in grado di bloccare il fronte d’onda esatto dell’impulso (campionandolo al microsecondo), azzerando gli errori di lettura e raggiungendo una precisione metrica o decametrica sbalorditiva per l’epoca.
-
La svolta spaziale: Sputnik e l’effetto Doppler (1957)
Il vero salto avviene con Sputnik 1. Gli scienziati americani scoprono che:
- La variazione di frequenza del segnale del satellite (effetto Doppler) permette di calcolarne la posizione.
- Da qui nasce l’idea inversa: usare satelliti per determinare la posizione di un ricevitore a terra.
Transit: il primo sistema satellitare (1960)
Il sistema TRANSIT (noto anche come NNSS, Navy Navigation Satellite System) rappresenta una delle pietre miliari più affascinanti della storia dell’tecnologia spaziale: è stato il primo sistema di navigazione satellitare operativo al mondo, sviluppato dagli Stati Uniti (tramite la Johns Hopkins University e la DARPA) a cavallo tra la fine degli anni ’50 e i primi anni ’60.
La sua genesi è legata a una di quelle coincidenze geniali della storia della scienza, e il suo funzionamento sfrutta esattamente lo stesso principio fisico (l’effetto Doppler) che abbiamo visto parlando dei sistemi di terra.
Ecco come è nato e come funzionava:
La nascita: l’intuizione dello Sputnik
Nel ottobre del 1957, l’Unione Sovietica lanciò il primo Sputnik. Due fisici del laboratorio APL della Johns Hopkins University, William Guier e George Weiffenbach, iniziarono per curiosità a monitorare i segnali radio emessi dal satellite sovietico.
Notarono che la frequenza del segnale cambiava in modo prevedibile a causa dell’effetto Doppler (aumentava mentre il satellite si avvicinava, diminuiva mentre si allontanava).
Poco dopo, il direttore del laboratorio fece loro una domanda ribaltata: «Se conoscete con precisione l’orbita di un satellite, potete ricavare la posizione del ricevitore a terra?». La risposta era sì. Da questa intuizione nacque il programma Transit.
A cosa serviva originariamente?
L’esigenza primaria della US Navy non era civile o commerciale, ma strategica: i nuovissimi sommergibili lanciamissili balistici della classe Polaris avevano bisogno di conoscere la loro posizione esatta in mezzo agli oceani prima di lanciare i missili.
I sistemi inerziali di bordo tendevano a “derivare” (accumulare piccoli errori) nel tempo, e i sommergibili avevano bisogno di un punto fisso periodico, ottenibile emettendo una piccola antenna fuori dall’acqua per captare i satelliti Transit senza dover emergere.
Come funzionava dal punto di vista tecnico?
A differenza del GPS moderno (che richiede di vedere contemporaneamente 4 o più satelliti in tempo reale), il sistema Transit si basava su una costellazione di satelliti in orbita polare bassa (circa 1.000 km di quota) e richiedeva un solo satellite alla volta e un po’ di tempo di attesa.
-
Il passaggio del satellite: Il satellite sorgeva all’orizzonte e tramontava dopo circa 10-15 minuti. Durante questo transito, trasmetteva continuamente la sua posizione esatta (effemeridi) e un segnale radio a frequenze stabili (principalmente sulle frequenze di 150 MHz e 400 MHz).
-
La misura dell’effetto Doppler: Il ricevitore a bordo della nave o del sommergibile misurava la variazione millimetrica della frequenza causata dal movimento del satellite.
-
Il trucco delle doppie frequenze: Poiché l’atmosfera e la ionosfera terrestre distorcono e ritardano le onde radio, trasmettere su due frequenze distinte (150 e 400 MHz) permetteva al computer di calcolare e cancellare matematicamente l’errore di rifrazione ionosferica.
-
-
Il calcolo del punto nave: Un computer a bordo elaborava la curva Doppler registrata in quei 10-15 minuti. Attraverso calcoli di approssimazione geometrica (minimi quadrati), il sistema determinava l’unica posizione geografica sulla Terra in grado di generare esattamente quella curva di shift di frequenza.
Limiti ed Eredità
-
I tempi di attesa: Non essendo una navigazione in tempo reale (“real-time”), il navigatore doveva aspettare che il satellite successivo passasse sopra l’orizzonte (spesso un’attesa da 30 a 90 minuti) per avere un nuovo punto nave aggiornato.
-
La precisione: Offriva un’accuratezza eccezionale per l’epoca (nell’ordine dei 200 metri per i veicoli in movimento, e persino di pochi metri per stazioni fisse e geodetiche che potevano mediare i dati su più passaggi).
Il sistema Transit è rimasto operativo per quasi trent’anni, venendo aperto anche alla flotta mercantile civile e alla cartografia mondiale, prima di essere definitivamente pensionato nel 1996, quando la tecnologia del GPS (Global Positioning System) — sempre sviluppata dalla Difesa americana — rese obsoleta la necessità di aspettare il passaggio di un singolo satellite per fare il punto.
NAVSTAR GPS: la rivoluzione (1973–1995)
Il GPS (Global Positioning System), originariamente noto come NAVSTAR GPS, rappresenta il punto d’arrivo definitivo di tutta la storia dei sistemi di navigazione che abbiamo ripercorso finora: dai fasci radio della Seconda Guerra Mondiale, passando per il LORAN terrestre, fino alle rivoluzionarie orbite Doppler del sistema Transit.
Sviluppato dal Dipartimento della Difesa degli Stati Uniti a partire dagli anni ’70 ed entrato in piena operatività globale negli anni ’90, il GPS ha ribaltato il concetto stesso di orientamento: non più segnali emessi da una catena fissa a terra, ma una griglia geometrica tridimensionale creata dallo spazio.
Ecco come funziona e perché ha cambiato per sempre la tecnologia moderna:
L’architettura del sistema
Il GPS si compone di tre segmenti fondamentali:
-
Il segmento spaziale (La Costellazione): Una rete di almeno 24 satelliti operativi (oggi spesso superiori a 30 per garantire ridondanza e copertura) disposti su 6 piani orbitali a media quota (MEO, circa 20.200 chilometri di altitudine). A questa quota, ogni satellite compie un’orbita completa intorno alla Terra in circa 12 ore.
-
Il segmento di controllo: Una rete globale di stazioni di monitoraggio a terra (con la stazione principale a Schriever Air Force Base in Colorado) che controllano costantemente l’orbita e lo stato di salute dei satelliti, correggendone la posizione e sincronizzando gli orologi atomici di bordo.
-
Il segmento utente: Il ricevitore (che sia lo smartphone in tasca, il navigatore dell’auto o l’avionica di un aereo di linea) che capta i segnali radio.
Il principio tecnico: La trilaterazione spaziale
Il cuore del GPS non è una misura di angoli o di effetti Doppler prolungati nel tempo, ma una misura del tempo di viaggio della luce (e delle onde radio).
-
L’orologio atomico e il timestamp: Ciascun satellite trasmette continuamente un segnale radio (in banda UHF, tipicamente sulle frequenze L1 a 1575.42 MHz e L2 a 1227.60 MHz) che contiene la sua esatta posizione orbitale (le effemeridi) e l’ora esatta in cui il segnale è stato trasmesso, generata da un orologio atomico a bordo.
-
Il calcolo della distanza (Pseudorange): Il ricevitore a terra calcola quanto tempo ci ha messo il segnale ad arrivare, moltiplicandolo per la velocità della luce ($c \approx 300.000\text{ km/s}$). Questo fornisce la distanza dal satellite, definendo una sfera ideale con il satellite al centro.
-
L’intersezione delle sfere:
-
Con 1 satellite, sai di trovarti da qualche parte su una sfera.
-
Con 2 satelliti, l’intersezione genera un cerchio di posizione.
-
Con 3 satelliti, ottieni due punti nello spazio (uno dei quali di solito è sulla superficie terrestre).
-
Il quarto satellite (fondamentale): Per correggere l’errore dell’orologio economico del ricevitore rispetto agli orologi atomici perfetti dei satelliti, serve un quarto satellite. Il quarto punto di intersezione permette di risolvere simultaneamente latitudine, longitudine, altitudine e il clock offset (l’errore temporale del ricevitore).
-
Dalla precisione militare al mondo civile
-
Selective Availability (SA): Nei primi anni, per ragioni di sicurezza nazionale, gli Stati Uniti degradavano intenzionalmente la precisione del segnale civile inserendo un errore casuale nei dati dei satelliti (la precisione civile era limitata a circa 100 metri). Nel maggio 2000, il Presidente Bill Clinton ordinò lo spegnimento della SA, regalando istantaneamente ai civili di tutto il mondo una precisione metrica.
-
I sistemi di correzione (SBAS / DGPS): Per applicazioni critiche (come l’atterraggio strumentale degli aerei o l’agricoltura di precisione), il segnale GPS base viene corretto da sistemi di terra o satellitari (come l’europeo EGNOS) che azzerano gli errori atmosferici e orbitali, portando la precisione a pochi centimetri.
Oggi il GPS è diventato un’infrastruttura critica globale, affiancato e integrato da altri sistemi GNSS internazionali come il russo GLONASS, l’europeo Galileo e il cinese BeiDou.
Oggi: GNSS globali
Il GPS è oggi parte di un ecosistema globale:
- GLONASS (Russia)
- Galileo (Europa)
- BeiDou (Cina)
- NAVIC (India)
- QZSS (Giappone)
Le Fonti
-
La documentazione tecnica e storica: Gli archivi del Smithsonian Institution (Time and Navigation) e i testi di storia militare e tecnologica sulla “Guerra delle Frequenze” (come le ricerche di R.V. Jones sui sistemi Knickebein e X-Gerät e sullo sviluppo del Gee britannico).
-
L’episodio di Lampedusa: La ricostruzione dettagliata dell’attacco missilistico del 15 aprile 1986 e del contesto geopolitico dell’operazione El Dorado Canyon è ampiamente documentata negli archivi storici e nelle analisi specialistiche (tra cui Libyan Air Wars Part 3: 1986-1989 di Tom Cooper, Albert Grandolini e Arnaud Delalande, oltre ai report storici pubblicati da riviste di geopolitica e difesa come Pagine di Difesa e L’Espresso).
-
L’evoluzione di LORAN, Transit e GPS: Le specifiche ingegneristiche, le frequenze e le date di attivazione/dismissione sono tratte dai registri storici della US Coast Guard, della Johns Hopkins University Applied Physics Laboratory (per il sistema Transit) e dalla documentazione ufficiale della costellazione GPS del Dipartimento della Difesa degli Stati Uniti.
Galleria Fotografica
Antenna del sistema Knickebein.

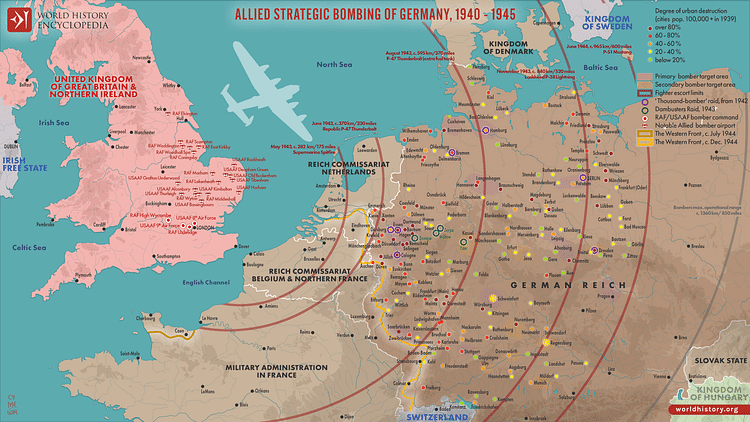
La copertura del GEE Inglese
Apparati di bordo del sistema GEE
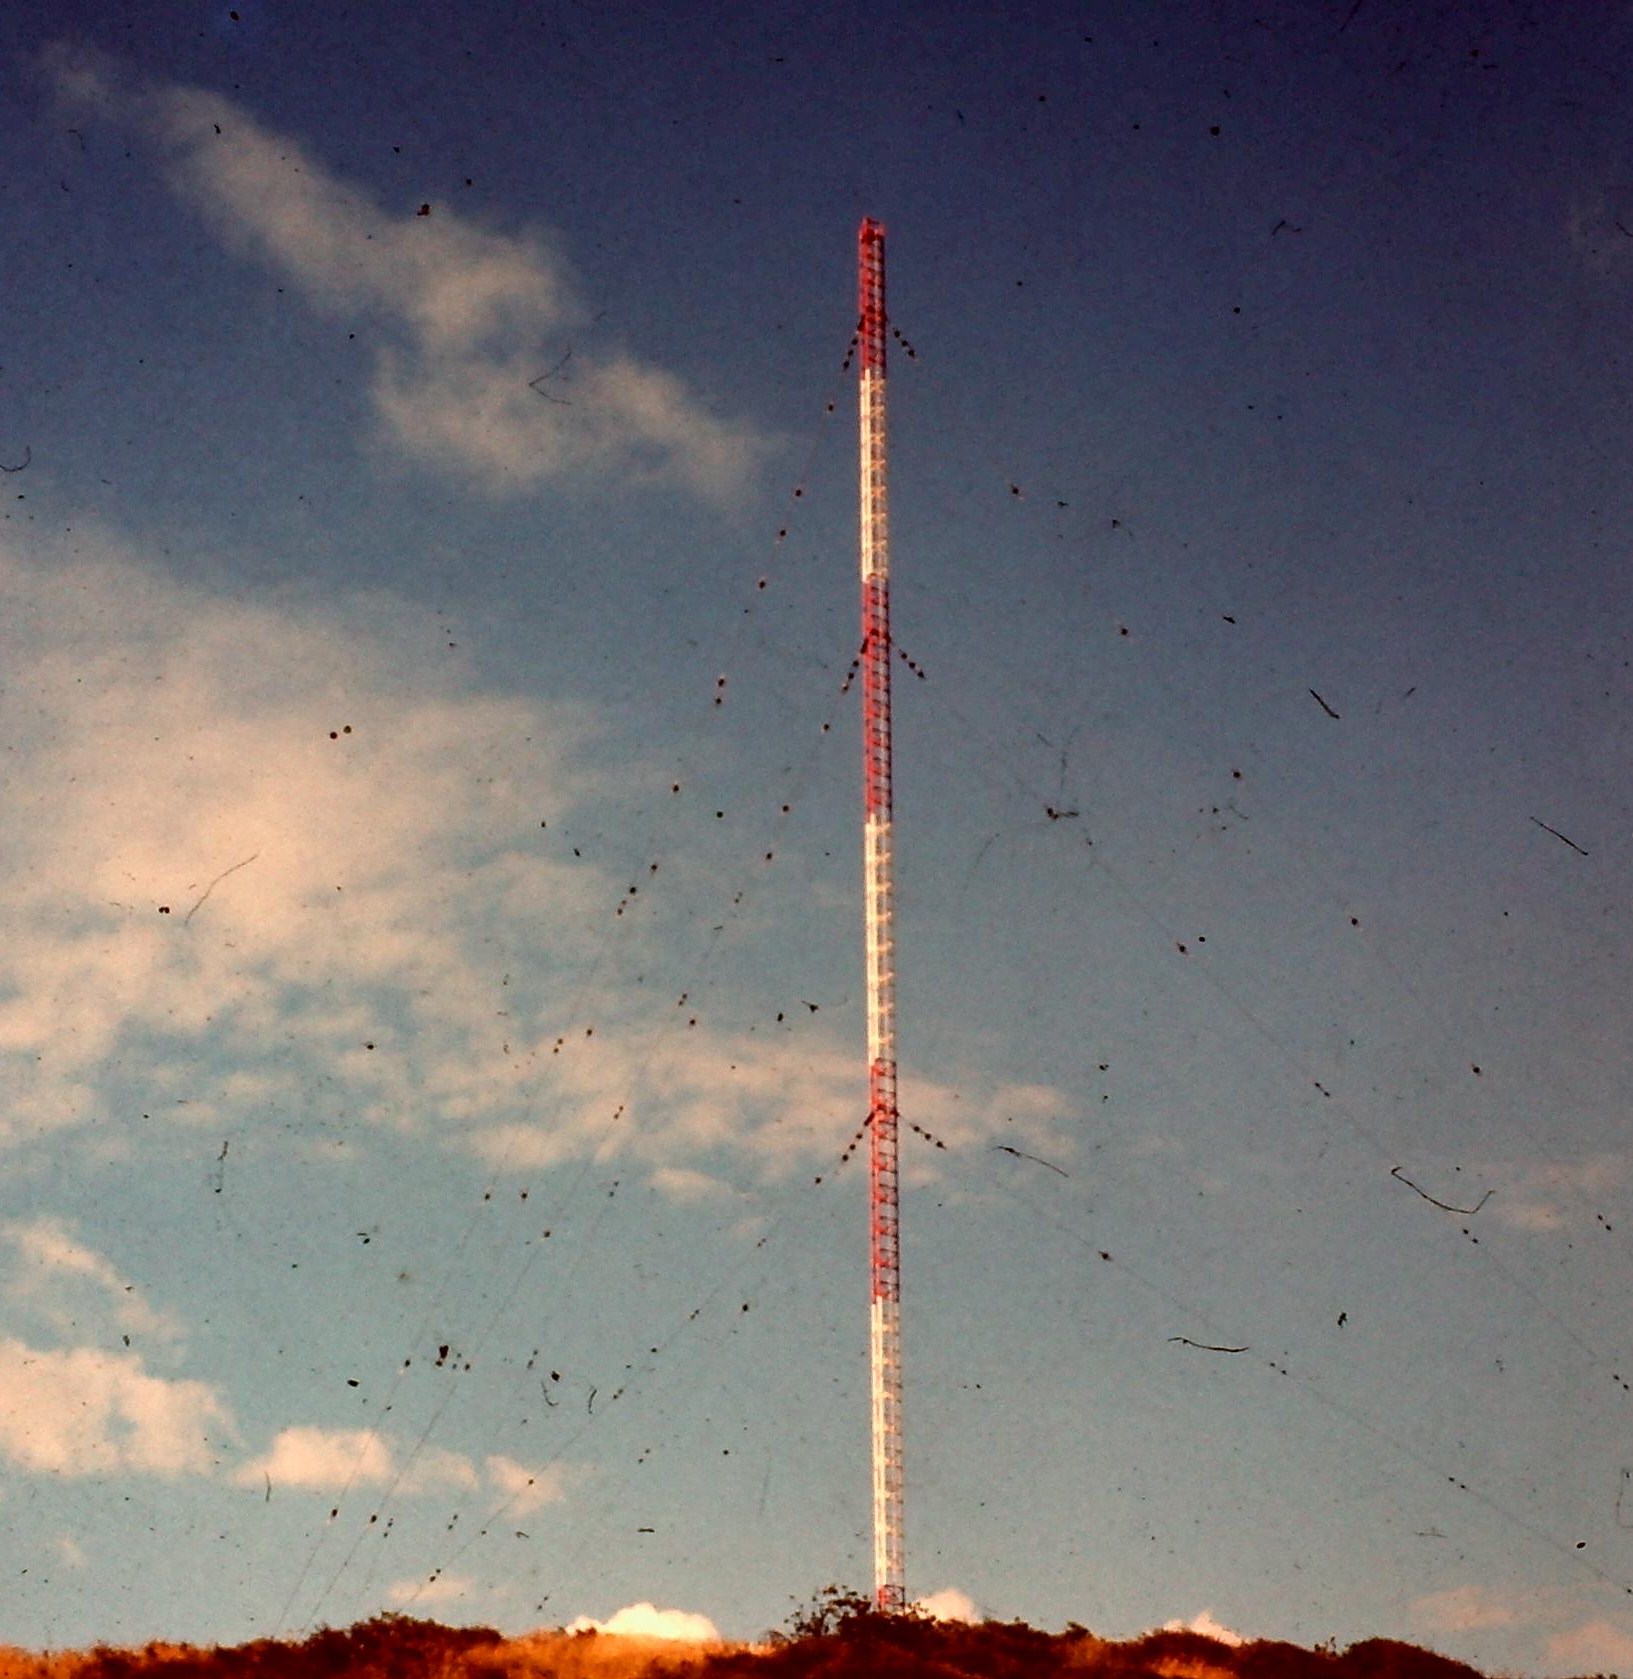
Antenna del sistema Loran
Satellite della Costellazione Transit
