DALLA NAVIGAZIONE INERZIALE E DAL SESTANTE AL GPS: ANDATA E RITORNO CON BACKUP
Anno 2026, un qualche punto sperduto nel Pacifico. Siete l’ufficiale di rotta di una nave della US Navy, una di quelle che prima vi affondano e poi, nel caso, vi chiedono scusa… bene, a un certo punto ricevete un ordine: spegnete il GPS.
Come, spegniamo il GPS?
Sì, è un ordine del comando superiore…
A questo punto o date le dimissioni oppure cercate di ricordarvi di quando ad Annapolis, nel Maryland, un simpatico ufficiale della Marina Militare Italiana vi ha spiegato come fare a determinare il punto nave e la rotta usando il sestante e gli astri. Tirate fuori i vostri appunti e l’onnipresente manuale della US Navy e, in qualche maniera, alla fine portate a casa la pagnotta.
Quella che ho scritto sopra sembra un racconto di fantasia, ma effettivamente la US Navy ha condotto esperimenti di navigazione senza l’uso del GPS. Tra quelli documentati troviamo:
USS Essex. Nel febbraio 2022 la nave anfibia americana percorse oltre 1.800 miglia nautiche dalle Hawaii alla California facendo volutamente a meno dei sistemi elettronici di navigazione: niente GPS, niente sistema elettronico di gestione della rotta e neppure software astronomico. Posizione con sestante, calcoli manuali e carte nautiche. Dopo cinque giorni arrivò a destinazione nei tempi e sulla rotta prevista. Non era un’avaria: era proprio una prova per vedere se sarebbero stati capaci di farlo davvero in caso di perdita dei sistemi elettronici.
La USS Lake Erie, nel 2019, fece San Diego–Pearl Harbor senza utilizzare aggiornamenti elettronici della posizione durante la traversata, affidandosi alla navigazione stimata e astronomica. Arrivarono con errori maggiori del GPS, naturalmente, ma sufficientemente contenuti da raggiungere senza problemi l’area delle Hawaii.
E nel 2020 la USS Patriot fece un’altra navigazione di circa 1.100 miglia nelle acque del Giappone utilizzando gli astri per determinare la posizione.
Il perché di questi esperimenti è presto detto: il GPS utilizza segnali satellitari estremamente deboli quando arrivano sulla Terra, che possono quindi essere disturbati. Di conseguenza ci si sta attrezzando in modo tale da poterne fare a meno in caso di necessità.
In ambito navale si è quindi tornati a dare maggiore enfasi alla preparazione per la navigazione con sestante e astri, mentre in ambito aeronautico e missilistico assumono nuovamente grande importanza i sistemi di navigazione inerziale, gli INS (Inertial Navigation System), utilizzati anche come sistema indipendente o di backup quando la navigazione satellitare non è disponibile.
Lo vediamo oggi anche nella guerra in Ucraina, dove droni e sistemi d’arma devono operare in un ambiente nel quale jamming e spoofing dei segnali satellitari sono diventati assolutamente normali. In condizioni normali GPS e sistemi di navigazione inerziale lavorano insieme, ma quando il segnale GPS viene disturbato o diventa inutilizzabile l’INS continua autonomamente a calcolare posizione, direzione e spostamenti del mezzo, permettendogli di proseguire la navigazione.
Poi, in prossimità del bersaglio, nei sistemi più evoluti possono entrare in gioco anche navigazione visuale, riconoscimento del terreno e algoritmi di riconoscimento delle immagini.
Brevissima storia dei sistemi INS
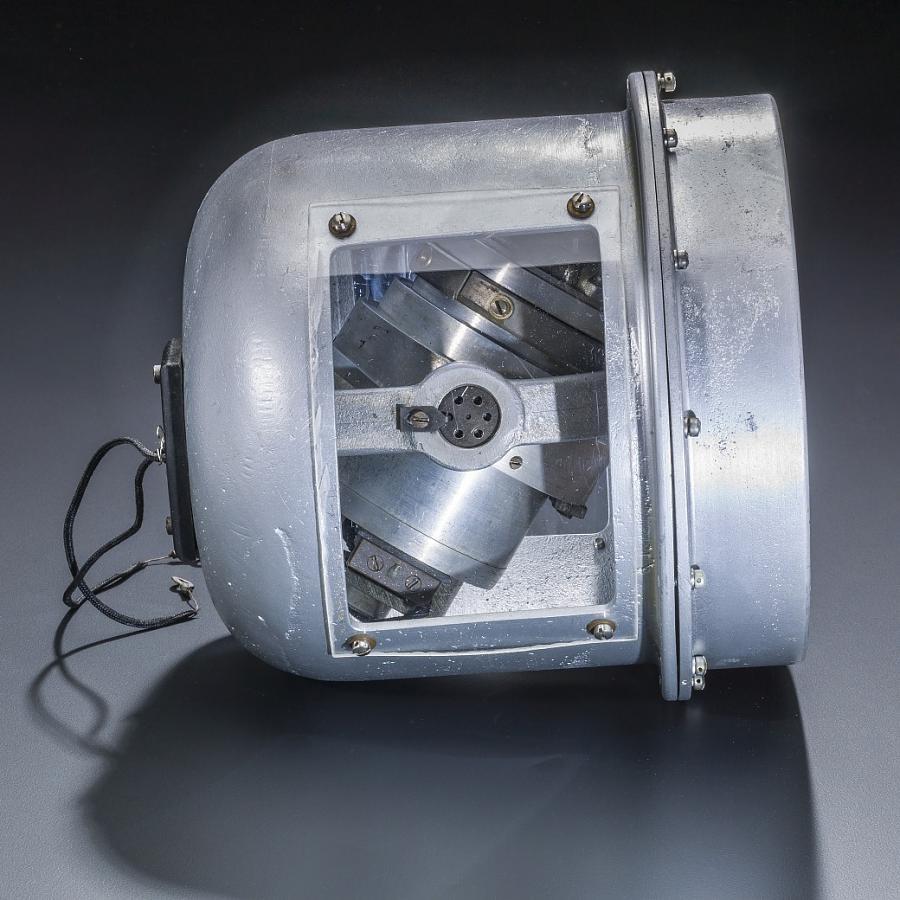
L’idea alla base della navigazione inerziale non è affatto recente. Già nei primi decenni del Novecento Elmer Sperry e la Sperry Gyroscope Company sviluppano girobussole, giroscopi, orizzonti artificiali e sistemi automatici capaci di mantenere un aereo su una determinata rotta.
Nel 1929 a dimostrare le possibilità di questi strumenti è Jimmy Doolittle, effettuando un volo completamente strumentale senza riferimenti visivi esterni. Se il nome vi dice qualcosa, sì, è proprio quel Doolittle che nel 1942 guiderà il celebre raid dei B-25 su Tokyo.
Negli anni Trenta questi apparati non sono più semplici esperimenti: strumenti giroscopici e sistemi di pilotaggio automatico basati sulle tecnologie sviluppate da Sperry trovano progressivamente diffusione nell’aviazione civile e militare di diversi paesi, Italia compresa, dove apparati di questo genere vengono installati anche su alcuni velivoli della Regia Aeronautica.
Non siamo ancora di fronte a veri sistemi INS, perché questi strumenti permettono di conoscere e mantenere assetto e direzione dell’aereo ma non di determinarne autonomamente la posizione. Tuttavia molti dei mattoni tecnologici necessari alla futura navigazione inerziale sono ormai disponibili.
Per arrivare a qualcosa che assomiglia realmente agli INS moderni bisogna aspettare la Seconda guerra mondiale. I tedeschi utilizzano giroscopi e accelerometri nel sistema di guida del missile V-2, permettendogli di seguire autonomamente una traiettoria senza dover ricevere continuamente comandi dall’esterno.
Nel dopoguerra la tecnologia fa passi da gigante soprattutto per una necessità militare: missili balistici, bombardieri e sottomarini devono poter sapere dove si trovano e dove stanno andando senza trasmettere o ricevere segnali che potrebbero essere disturbati o intercettati.
Negli anni ’50 e ’60 compaiono quindi veri INS sempre più precisi, utilizzati sui missili, sui sottomarini nucleari e sugli aerei. La tecnologia arriverà anche nello spazio: le missioni Apollo utilizzano una piattaforma inerziale per determinare continuamente assetto e movimento del veicolo.
Il principio, nonostante decenni di evoluzione tecnologica, rimane sostanzialmente lo stesso: ditemi esattamente dove mi trovo alla partenza e, misurando continuamente accelerazioni e rotazioni, cercherò di calcolare dove sono arrivato senza chiedere niente a nessuno.
Il problema è che ogni piccolissimo errore di misura si accumula nel tempo: è il cosiddetto drift. Ed è proprio qui che, qualche decennio dopo, arriverà il GPS a sembrare la soluzione quasi perfetta.
E poi arriva il GPS
Nel frattempo però si sviluppano prima i sistemi di radionavigazione terrestri e poi quelli satellitari, fino ad arrivare al GPS, una storia che abbiamo già raccontato in dettaglio e che potete trovare qui.
E qui sembra quasi di aver risolto definitivamente il problema: perché continuare ad affidarsi a sistemi inerziali che accumulano progressivamente errori quando una costellazione di satelliti può dirci continuamente e con grandissima precisione dove ci troviamo?
In realtà i sistemi inerziali non scompaiono affatto. INS e GPS finiscono invece per lavorare insieme: il GPS corregge periodicamente gli errori accumulati dall’INS, mentre l’INS continua a fornire posizione, movimento e assetto anche tra un aggiornamento satellitare e l’altro.
Una coppia quasi perfetta.
Almeno finché qualcuno non comincia a disturbare il GPS. E quindi si rivalutano i sistemi INS e la storia ricomincia.
E i vecchi radioaiuti?
A questo punto qualcuno potrebbe chiedersi: perché non tornare semplicemente ai vecchi sistemi di radionavigazione terrestri, come LORAN, radiofari e compagnia?
Perché anche questi sistemi devono comunque ricevere un segnale radio dall’esterno e possono quindi essere disturbati, anche se sistemi terrestri come l’eLoran utilizzano segnali molto più potenti e resistenti alle interferenze rispetto al GPS.
Inoltre dipendono da infrastrutture terrestri la cui posizione è conosciuta e che, in caso di guerra, possono essere attaccate, sabotate o messe fuori servizio.
L’INS e il buon vecchio sestante hanno invece un enorme vantaggio: non hanno bisogno che qualcuno a terra o nello spazio continui a trasmettergli qualcosa.
Conclusioni
Alla fine siamo partiti da un ufficiale della US Navy che tira fuori un sestante e siamo arrivati ai sistemi inerziali di missili, aerei e droni moderni, ma il problema è rimasto sempre lo stesso: come faccio a sapere dove sono se nessuno dall’esterno può dirmelo?
Per qualche decennio il GPS è sembrato aver risolto definitivamente la questione, ma le guerre moderne hanno ricordato che qualsiasi sistema che dipende da un segnale esterno può essere disturbato, ingannato oppure messo fuori servizio.
E così tecnologie nate decenni prima del GPS sono tornate ad essere considerate indispensabili sistemi di backup.
Ovviamente nessuno pensa di rinunciare al GPS per tornare a navigare normalmente con sestante, stelle e giroscopi. La lezione è molto più semplice: il sistema più moderno del mondo funziona benissimo, ma è sempre meglio sapere cosa fare quando smette di funzionare.
Fonti e approfondimenti
-
U.S. Navy – U.S. Naval Academy, Charting a New Course: Celestial Navigation Returns to USNA, 15 ottobre 2015.
Per la reintroduzione della navigazione astronomica nella formazione degli ufficiali della US Navy e le motivazioni legate alla vulnerabilità dei sistemi elettronici di navigazione. -
U.S. Naval Institute Proceedings, Ships Must Practice Celestial Navigation, gennaio 2025.
Per l’esperimento della USS Essex e la traversata di oltre 1.800 miglia nautiche senza GPS e sistemi elettronici di navigazione. -
U.S. Naval Institute Proceedings, Bring Celestial Navigation into the 21st Century, dicembre 2021.
Per l’addestramento e la traversata San Diego–Pearl Harbor della USS Lake Erie mediante navigazione stimata e astronomica. -
U.S. Navy / DVIDS, Celestial Navigation on USS Patriot (MCM 7), agosto 2020.
Per la navigazione di circa 1.100 miglia effettuata dalla USS Patriot utilizzando gli astri per determinare la posizione. -
Marina Militare, La Marina e la US Naval Academy, uno scambio lungo cinquant’anni, 28 settembre 2011; Accademia Navale degli Stati Uniti, consegna dei riconoscimenti all’ufficiale italiano e al miglior “cadetto”, 8 giugno 2016.
Per la presenza degli ufficiali della Marina Militare italiana alla US Naval Academy di Annapolis e il loro impiego come insegnanti di navigazione. -
Smithsonian National Air and Space Museum, Doolittle and the First “Blind Flight” e documentazione sull’orizzonte artificiale Sperry.
Per il volo completamente strumentale effettuato da Jimmy Doolittle nel 1929 e lo sviluppo degli strumenti giroscopici Sperry. -
W. Wrigley, History of Inertial Navigation, NAVIGATION – Journal of the Institute of Navigation, vol. 24, n. 1, 1977.
Per lo sviluppo storico della navigazione inerziale, dagli strumenti giroscopici Sperry alla V-2 e ai successivi sistemi INS. -
NASA Technical Reports Server, Development of the German A-4 Guidance and Control System, 1939-1945 e Space Navigation Guidance and Control – Apollo Navigation and Guidance.
Per il sistema di guida inerziale dell’A-4/V-2 e per i sistemi inerziali utilizzati nel programma Apollo. -
GPS.gov, documentazione su Spectrum & Interference Issues.
Per la vulnerabilità dei segnali GPS alle interferenze e al jamming e la necessità di sistemi alternativi di navigazione. -
IFRI – Institut français des relations internationales, Mapping the MilTech War: Eight Lessons from Ukraine’s Battlefield, 2026.
Per l’impiego contemporaneo di navigazione inerziale, sistemi visuali e altre soluzioni alternative al GNSS in ambienti sottoposti a jamming e spoofing.
Prototipo Sperry di orizzonte artificiale giroscopico, 1929 – Smithsonian National Air and Space Museum.